Skip to content

频域图像增强 ​

背景 ​

傅立叶变换的提出

  • 傅立叶: 1768 出生
  • 1822 年 “热分析理论“, 1878 翻译出英文,提出傅立叶级数
  • 傅立叶级数: 周期函数表示为不同频率的正弦和/余弦和
  • 傅立叶变换: 非周期函数表示为正弦和/或余弦乘以加权函数的积分
  • 逆变换可以重建原函数

应用: 信号处理等 (FFT 的出现)

傅立叶级数

周期函数

f(x)=a02+∫k=1∞(akcos⁡kx+bksin⁡kx){an=1π∫−ππf(x)cos⁡nxdxn=0,1,2,…bn=1π∫−ππf(x)sin⁡nxdxn=1,2,…

函数分解: 函数系数有重要意义,分解和合并的过程可逆

信号

  • 在时域是一个周期且连续的函数
  • 在频域是一个非周期离散的函数

傅立叶变换 ​

傅立叶变换和频率域 ​

傅立叶变换 ​

  • 连续F{f(x)}=F(u)=∫−∞∞f(x)e−j2πuxdxf(x)=∫−∞∞F(u)ej2πuxdu
  • 离散F{f(x)}=F(u)=∑x=0N−1f(x)e−j2πux/Nf(x)=∑u=0N−1F(u)ej2πux/N
  • 相关概念
    • 变换表达 F(u)=R(u)+jI(u)=|F(u)|e−jϕ(u)
    • 频谱(幅度)|F(u)|=[R2(u)+I2(u)]1/2
    • 相位角 ϕ(u)=arctan⁡I(u)R(u)
    • 功率谱 P(u)=|F(u)|2=R2(u)+I2(u)
  • 窗函数傅立叶变换—辛克函数f(x)={E(−τ2≤x≤τ2)0othersF(u)=Eτsin⁡(πuτ)πuτ=Sinc(u)
  • 二维: x → (x, y), u → (u, v) 即可

频率域 ​

由傅立叶变换和频率变量 (u, v) 定义的空间

基本性质

  • u = 0, v = 0,对应平均灰度
  • 低频对应变化慢的
  • 高频对应变化快的

傅立叶谱和相位角

F(0,0)=∑x=0M−1∑y=0N−1f(x,y)=MNf¯(x,y)
  • |F(0,0)| 是频谱最大的分量

  • 傅立叶变换共轭对称

    F∗(u,v)=F(−u,−v)
  • 频谱关于原点偶对称

    |F(u,v)|=|F(−u,−v)|
  • 相位角关于原点奇对称

    φ(u,v)=−φ(−u,−v)

傅立叶变换的性质 ​

变换对

f(x,y)⟺F(u,v),    M=N
  • 平移性质

    f(x,y)ej2π(cx+dy)/N⟺F(u−c,v−d)f(x−c,y−d)⟺F(u,v)e−j2π(cu+dv)/N
  • 旋转性质

    • 令 x=rcos⁡θ,y=rsin⁡θ,u=wcos⁡φ,v=wsin⁡φf(r,θ+θ0)⟺F(w,φ+θ0)
  • 尺度定理

    af(x,y)⟺aF(u,v)f(ax,by)⟺1|ab|F(ua,vb)
  • 周期性

    F(u)=F(u+kM)f(x)=f(x+kM)

    其中 u,x=0,1,2,…,M−1

    • 应用: 把 f 挪到中心位置 M2 处f(x)(−1)x⟺F(u−M2)f(x,y)(−1)x+y⟺F(u−M2,v−N2)
    • 二维傅立叶变换及反变化在 u 方向和 v 方向都是无限周期的F(u,v)=F(u+k1M,v+k2N)f(x,y)=f(x+k1M,y+k2N)

相位谱 ​

  • 相位构成的矩阵
  • 各个正弦分量关于原点的位移的度量
  • 决定了图像中可辨别物体定位信息

卷积定理 ​

卷积

  • 连续f(x)⊛g(x)=∫−∞∞f(τ)g(x−τ)dτ
  • 离散f(n)⊛g(n)=∑m=−∞∞f(m)g(n−m)
  • 有限f(n)⊛g(n)=∑m=−MMf(m)g(n−m)

卷积定理

f(x)⊛g(x)⟺F(u)G(u)f(x)g(x)⟺F(u)⊛G(u)

2D

f(x,y)⊛g(x,y)=∫−∞∞∫−∞∞f(p,q)g(x−p,y−q)dpdqf(x,y)⊛g(x,y)⟺F(u,v)G(u,v)f(x,y)g(x,y)⟺F(u,v)⊛G(u,v)

相关定理 ​

f(x)∘g(x)=∫−∞∞f∗(z)g(x+z)dz
  • 互相关: f(x)≠g(x)
  • 自相关: f(x)=g(x)
f(x,y)∘g(x,y)⟺F∗(u,v)G(u,v)f∗(x,y)g(x,y)⟺F(u,v)∘G(u,v)

可分离性 ​

F(u,v)=∑y=0N−1f(x,y)e−j2πvy/N

快速傅立叶变换 (FFT)

离散余弦变换 ​

F(u,v)=2MNC(u)C(v)∑x=0M−1∑y=0N−1f(x,y)cos⁡((2x+1)uπ2M)cos⁡((2y+1)vπ2N)f(x,y)=2MN∑u=0M−1∑v=0N−1C(u)C(v)F(u,v)cos⁡((2x+1)uπ2M)cos⁡((2y+1)vπ2N)

其中

C(u)={12u=01u>0C(v)={12v=01v>0x=0,1,…,M−1y=0,1,…,N−1

沃尔什变换 ​

OpenCV 函数 ​

python
I = cv2.imread('lena.png')
gray = cv2.cvtColor(I, cv2.COLOR_BGR2GRAY)
J = np.fft.fft2(gray)
K = np.fft.ifft2(J)
np.fft.fft.shift(J) # 挪到中间

低通滤波器 (LPF) ​

f(x,y)⟺F(u,v)H(u,v)F(u,v)=G(u,v)⟺g(x,y)
  • 理想低通滤波器 ILPFH(u,v)={1D(u,v)≤D00else
    • D0 截断频率
    • D(u,v)=(u2+v2)12 到原点的距离
    • 问题
      • 模糊
      • 振铃: 在 2D 图像上表现为一系列同心圆环;半径反比于截断频率
  • 巴特沃斯低通滤波器 BLPF
    • 减少振铃,高频率间的过渡比较光滑
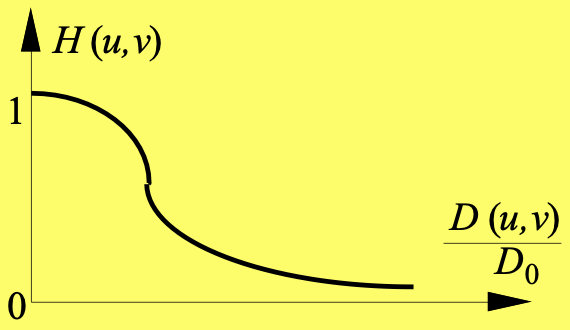
    • 阶为 n 的 BLPFH(u,v)=11+[D(u,v)/D0]2n
      • 转移函数 D(u,v)=D0 时 H(u,v)=12BLPF
    • 振铃: 阶数越高越明显
  • 高斯低通滤波器H(u,v)=e−D2(u,v)/(2D02)
  • 其他低通滤波器
    • 梯形H(u,v)={1D(u,v)≤D′D(u,v)−D0D′−D0D′<D(u,v)<D00D(u,v)>D0
    • 指数H(u,v)=exp⁡{−[D(u,v)/D0]n}
  • 应用: 消除伪轮廓, 字符识别前的增强处理, 人脸皱纹处理, 卫星图像伪影线消除

高通滤波器 ​

Hhp=1−Hlp
  • 理想高通滤波器 IHPFH(u,v)={0D(u,v)≤D01D(u,v)>D0
  • 巴特沃斯高通滤波器 BHPFH(u,v)=11+[D0/D(u,v)]2n
  • 高斯高通滤波器 GHPFH(u,v)=1−e−D2(u,v)/2D02
  • 高频强调滤波器He(u,v)=k×H(u,v)+c输出图的傅立叶变换Ge(u,v)=k×G(u,v)+c×F(u,v)
  • 高频提升滤波器
    • 原始图减去低通图得到的高通滤波器的效果
    • GHB(u,v)=A×F(u,v)−FL(u,v)=(A−1)F(u,v)+FH(u,v)
    • A = 1, 高通滤波器
    • A > 1, 原始图的一部分与高通图像加,恢复了高通滤波丢失的低频分量

选择性滤波 ​

  • 带阻 & 带通
理想HBR={0D0−W2≤D≤D0+W21other
巴特沃斯HBR(u,v)=11+(DWD2−D02)2n
高斯HBR(u,v)=1−exp⁡(−[D2−D02DW]2)
HBP(u,v)=1−HBR(u,v)
  • 陷波滤波器HNR=∏k=1K[11+(D0k/Dk(u,v))2n][11+(D0k/D−k(u,v))2n]Dk(u,v)=(u−P2−uk)2+(v−Q2−vk)2D−k(u,v)=(u−P2+uk)2+(v−Q2+vk)2

同态滤波 ​

成像模型 f(x,y)=i(x,y)r(x,y)

  • 取对数 ln⁡f(x,y)=ln⁡i(x,y)+ln⁡r(x,y)

  • 两边傅立叶变换 F(u,v)=I(u,v)+R(u,v)

  • 用 H(u,v) 处理 F(u,v): H(u,v)F(u,v)=H(u,v)I(u,v)+H(u,v)R(u,v)

  • 反变换到空域 hf(x,y)=hi(x,y)+hr(x,y)

  • 取指数 g(x,y)=exp⁡|hf(x,y)|=exp⁡|hi(x,y)|⋅exp⁡|hr(x,y)|

  • 低频对应照度,高频对应反射

  • 特点: 对高频和低频成分有不同的影响

  • 应用: 压缩图像的动态范围的同时增加对比度

    H(u,v)=(HH−HL)[1−e−c(D2(u,v)/D02)]+HL,    HL <1∧ HH>1

频域技术与空域技术 ​

  • 空间滤波器的工作原理可借助频域进行分析
  • 空域中的平滑滤波器在频域里对应低通滤波器
    • 频域越宽,空域越窄,平滑作用越弱
  • 空域中的锐化滤波器在频域里对应高通滤波器
    • 空域有正负值,模板中心系数较大